Cursos para formar a quienes van a operar la próxima ola de robots.
Del laboratorio ROS a la simulación con Reinforcement Learning: formación práctica dictada por el mismo equipo que integra estos robots en campo.
Nuestros cursos en Udemy
Robótica antropomórfica básica 1
Cinemática de robots articulados con geometría básica
Fundamentos de cinemática aplicados a robots articulados: cómo calcular posición, orientación y trayectorias de un robot usando geometría básica, sin necesidad de conocimientos previos avanzados de matemáticas.
- Cinemática directa: posición del efector final según sus articulaciones
- Cinemática inversa: relacionar posición y orientación con los giros del robot
- Generación de trayectorias punto a punto
- Cálculo del espacio de trabajo del robot
Impulsa tu carrera con ROS: de principiante a ingeniero robótico
ROS práctico y sencillo
Un curso práctico para dar el salto de la teoría a la implementación real: instala y domina ROS (Robot Operating System) y aplica cinemática de robots articulados de 2 y 3 grados de libertad, tanto en simulación como en hardware real.
- Introducción a ROS
- Programación en Python aplicada a ROS
- Modelos cinemáticos en simulación (2 y 3 GDL)
- Modelos cinemáticos en robots reales (2 y 3 GDL)
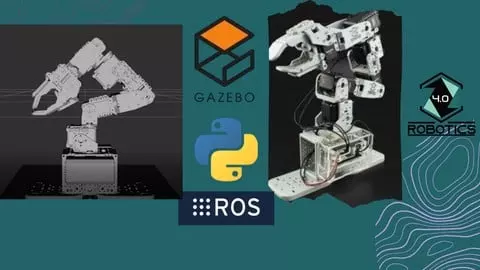
Dominando el futuro: modelado tridimensional en ROS
Para robots manipuladores
Curso avanzado enfocado en robots manipuladores: modelado 3D, cinemática inversa en 4 grados de libertad y simulación en Gazebo sobre ROS/Ubuntu, con programación en Python de principio a fin.
- Manejo de ROS en Ubuntu 20.04
- Desarrollo y programación en Python
- Simulación de robots manipuladores en Gazebo
- Cinemática inversa en 4 grados de libertad (4GDL)
Antes de escribirnos
Ambas cosas: entregamos hardware certificado y funcional desde el primer día, pero cada implementación pasa por un proceso consultivo de entrenamiento y programación a la medida de las tareas específicas de tu organización.
Soporte técnico local, actualizaciones críticas de firmware y sesiones de consultoría con nuestro equipo de ingeniería para mantener las plataformas competitivas.
Nuestra postura es que la robótica es una extensión de capacidades humanas, no un reemplazo. Como pasó con el software y las telecomunicaciones, esta adopción crea demanda de personal calificado en programación, operación y ensamblaje local.
Colombia es la base de operaciones, con sede y el laboratorio GHRLAB en Chía, Cundinamarca. Perú es el segundo país de despliegue, con un cuadrúpedo Unitree en operación.